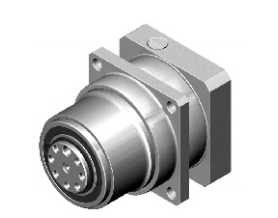

驻马店多摩川步进PHL42-90-P2批发
亚太地区增长势头为强劲该报告指出,亚太地区轴承需求量的增长将表现得为强劲,其中轴承需求量将以每年12.%的增长速度排在首位。轴承需求量的增长得益于其工业化的不断推进,以及制造业的持续增长。截至29年,已成为世界的机动车制造大国,这无疑为轴承生产商销量增长创造了一个的机会。报告预测,至214年轴承需求量将占全球需求量近5%,并于219年超过北美、西欧以及日本三大需求国的总和。
驻马店多摩川步进PHL42-90-P2批发
TK243-01A5
TK244-12A5
TK245-01A5
TK264-02A5
TK266-02A5
TK268-02A5
TK2610-02A5
TK296-02A5
TK299-02A5
TK2913-02A5
TK243-01B5
TK244-12B5
TK245-01B5
TK264-02B5
TK266-02B5
TK268-02B5
TK2610-02B5
TK296-02B5
TK299-02B5
TK2913-02B5
TK223D-06A5
TK245D-25A5
TK264D-02A5
TK266D-02A5
TK268D-02A5
TK296D-02A5
TK299D-02A5
TK223D-06B5
TK245D-25B5
TK264D-02B5
TK266D-02B5
TK268D-02B5
TK296D-02B5
TK299D-02B5
TK264P-02A1
TK266P-02A1
TK296P-02A1
TK299P-02A1
TK599P-A1
TK244-12A1
TK264-02A1
TK266-01A1
TK268-01A1
TK296-02A1
TK299-02A1
TK2610-01A1
TK296-04A51
TK599-A12
TK5913H-B1
TK599-A1
二、变频器
简单的变频器只能调节交流电机的速度,这时可以开环也可以闭环要视控制方式和变频器而定,这就是传统意义上的v/f控制方式。现在很多的变频已经通过数学模型的建立,将交流电机的定子磁场uvw3相转化为可以控制电机转速和转矩的两个电流的分量,现在大多数能进行力矩控制的品牌的变频器都是采用这样方式控制力矩,uvw每相的输出要加摩尔效应的电流检测装置,采样反馈后构成闭环负反馈的电流环的pid调节;abb的变频又提出和这样方式不同的直接转矩控制技术。这样可以既控制电机的速度也可控制电机的力矩,而且速度的控制精度优于v/f控制,编码器反馈也可加可不加,加的时候控制精度和响应特性要好很多。
伺服与变频的一个重要区别是: 变频可以无编码器,伺服则必须有编码器,作电子换向用,交流伺服的技术本身就是借鉴并应用了变频的技术,在直流电机的伺服控制的基础上通过变频的pwm方式模仿直流电机的控制方式来实现的,也就是说交流伺服电机必然有变频的这一环节:变频就是将工频的50、60hz的交流电先整流成直流电,然后通过可控制门极的各类晶体管(igbt,igct等)通过载波频率和pwm调节逆变为频率可调的波形类似于正余弦的脉动电,由于频率可调,所以交流电机的速度就可调了(n=60f/2p ,n转速,f频率, p极对数)。
伺服电机和驱动器是行星减速机的常规配套设施,了解了伺服和变频器的区别可以更好的在机械设计的过程中选择合适的产品。

有不少人反应减速机运行时噪音过大问题,我觉得这个问题得多面分析。大家都知道机械部件相互间只要有摩擦运动就避免不了会产生噪音,噪音大小跟受力面摩擦力、相对速度直接相关。
摩擦力越大,相互速度越大,相应的机器发出的噪音也就会越大,通常大型机械设备发出的噪音比小型设备会大很多,在相同运行速度下,因为前者内部元件受力会更大,从而导致传动接触面摩擦力也更大。从产生噪音的源头我们可以发现,如果想要降低噪音声贝,可以从受力面摩擦力和相对速度来着手研究。
对于减速机而言,相对(转速)转速是根据现场实际工作情况设定的,所以要想降低噪音,我们应该从如何减少受力面摩擦力方面考虑。减速机运转依靠内部相互间齿轮咬合传递出不同量程内的转速,下面我从齿距、齿轮刚度以及润滑效果三方来着重介绍。
齿距指的是齿轮部件咬合程度,齿距越小代表相互间的齿轮咬合程度越紧凑,减速机运转会越稳定,噪音会变小。如果你对两个齿合程度不一样的减速机运转情况进行观察,会发现两者的噪音明显不一样,齿距较小的减速机比齿距大的减速机发生噪音更小,耳朵听着更加舒服。
驻马店多摩川步进PHL42-90-P2批发
 898995850